



По мере развития промышленности автоматизация становится важнейшим инструментом повышения производительности, качества продукции и эффективности производственных процессов. Среди современных решений в области промышленной автоматизации всё большую популярность приобретают коллаборативные роботы (коботы).
В отличие от традиционных промышленных роботов, которые обычно работают в специально ограждённых зонах, коллаборативные роботы предназначены для взаимодействия с человеком в общем рабочем пространстве при соблюдении соответствующих требований безопасности.
Благодаря гибкости, удобству эксплуатации и широкому спектру применения коботы помогают предприятиям повышать производительность и сокращать объём повторяющихся ручных операций.
Сегодня коллаборативные роботы используются для сварки, перемещения материалов, сборки, обслуживания станков, контроля качества и упаковки. Они представляют собой практичное решение для автоматизации как небольших и средних предприятий, так и крупных промышленных производств.
1. Что такое коллаборативный робот?
Коллаборативный робот — это промышленный робот, разработанный для совместной работы с человеком в едином производственном пространстве.
Такие роботы, также известные как коботы, обычно оснащаются интеллектуальными системами управления, функциями контроля усилия и скорости, а также гибкими инструментами программирования. Это позволяет интегрировать роботизированную автоматизацию в существующие производственные процессы.
По сравнению с традиционными промышленными роботами коллаборативные роботы обладают рядом особенностей:
Гибкость установки: возможность адаптации к различным рабочим станциям и производственным задачам.
Простота управления: интуитивно понятный интерфейс и удобное программирование сокращают время обучения операторов.
Взаимодействие человека и робота: возможность организации совместной работы при соблюдении требований безопасности.
Широкая область применения: сварка, сборка, перемещение материалов, контроль качества и другие повторяющиеся операции.
Гибкость производства: возможность перенастройки оборудования при изменении производственных задач.
Важно отметить, что применение коллаборативных роботов требует предварительной оценки рисков. Необходимость установки дополнительных защитных устройств зависит от конкретного рабочего процесса, используемого инструмента, обрабатываемых деталей, скорости работы и особенностей рабочей зоны.
2. Основные области применения коллаборативных роботов в промышленности
Одним из главных преимуществ коллаборативных роботов является их универсальность. Одна роботизированная система может выполнять различные производственные задачи при использовании соответствующих захватов, инструментов и специализированного оборудования.
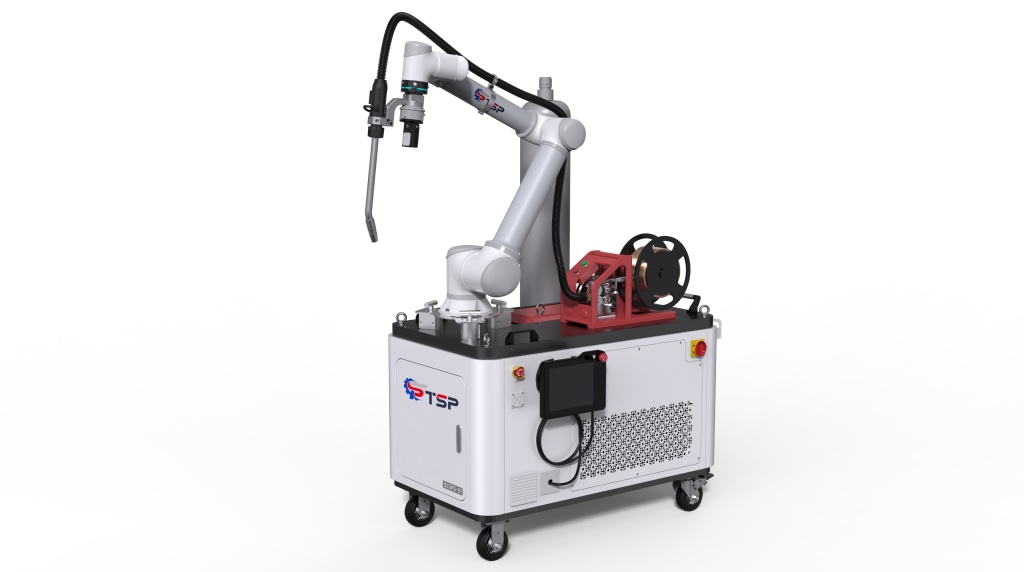
2.1. Коллаборативная роботизированная сварка
Сварка является одним из важных направлений применения коллаборативных роботов в современном производстве.
Ручная сварка требует высокой квалификации специалистов, стабильного качества выполнения операций и значительных временных затрат, особенно при серийном производстве. Коллаборативный сварочный робот помогает автоматизировать сварочные процессы, позволяя операторам сосредоточиться на подготовке деталей, их позиционировании и контроле качества.
Типичные области применения:
Производство металлических конструкций и обработка листового металла
Изготовление автомобильных компонентов и металлических деталей
Производство стальных конструкций и металлических рам
Машиностроение
Производство компонентов сельскохозяйственной техники
Мелкосерийное производство металлических изделий
При использовании подходящей сварочной горелки, источника сварочного тока и правильно настроенных параметров процесса коллаборативный сварочный робот способен выполнять повторяющиеся сварочные операции с высокой стабильностью движений.
Для предприятий, работающих с различными типами изделий, гибкие роботизированные сварочные системы также помогают сократить время и трудозатраты на переналадку производства.
2.2. Обслуживание станков
Обслуживание станков — ещё одна распространённая область применения коллаборативных роботов.
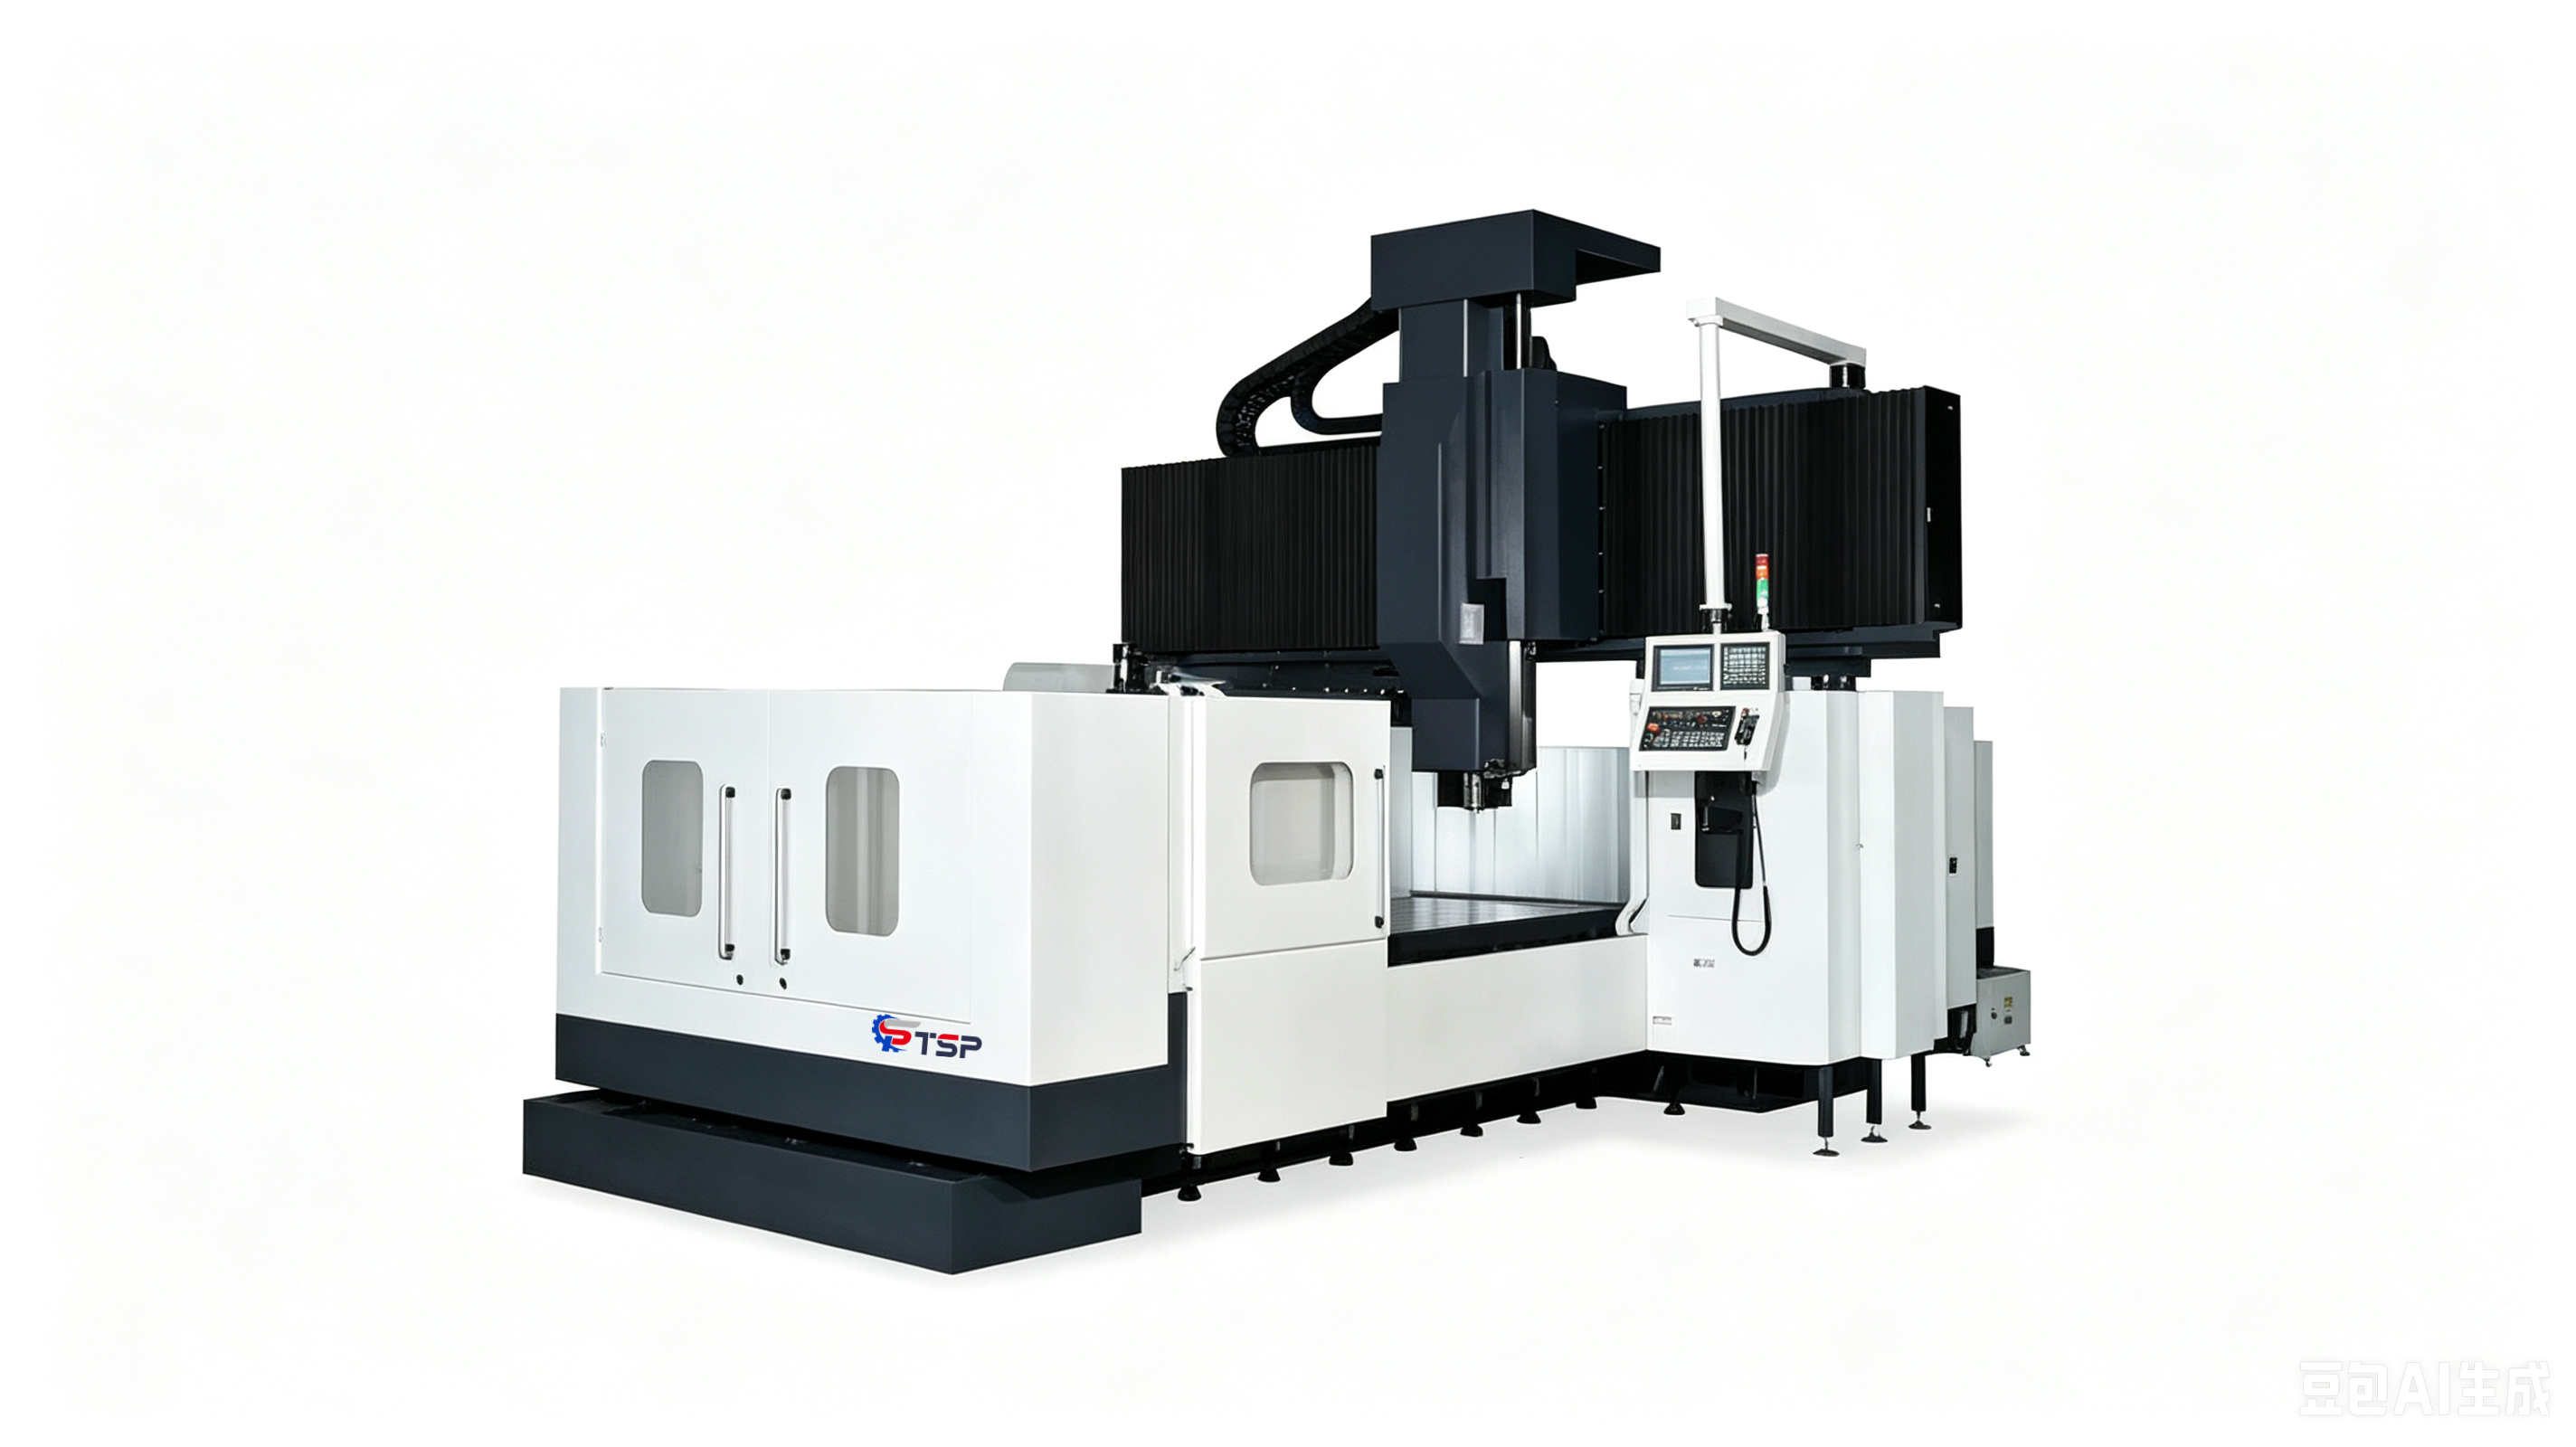
Коботы могут выполнять загрузку и выгрузку заготовок на станки с ЧПУ, токарные и фрезерные станки, а также другое промышленное оборудование.
Это позволяет операторам сосредоточиться на контроле оборудования, проверке качества продукции и других более сложных задачах.
Автоматизация повторяющихся операций загрузки и выгрузки помогает повысить эффективность использования оборудования и оптимизировать производственные процессы.
2.3. Захват и перемещение деталей (Pick and Place)
Коллаборативные роботы широко используются для захвата, позиционирования, сортировки и перемещения продукции.
При интеграции с подходящими захватами или системами технического зрения коботы могут распознавать и перемещать детали различной формы и размеров.
Типичные объекты применения включают электронные компоненты, металлические детали, пластиковые изделия и упаковочные материалы.
2.4. Сборка и завинчивание крепежа
В сборочных процессах коллаборативные роботы могут выполнять такие повторяющиеся операции, как установка компонентов, крепление деталей, завинчивание винтов и позиционирование изделий.
Благодаря гибкости движений и возможности программирования коботы подходят для производственных линий, выпускающих различные модели продукции.
2.5. Контроль и проверка качества
Коллаборативные роботы также могут интегрироваться с камерами, датчиками и измерительным оборудованием для автоматизации контроля качества.
Они способны перемещать измерительные устройства в заданные точки, проверять размеры изделий, выявлять дефекты поверхности и выполнять повторяющиеся операции контроля.
Это помогает повысить стабильность результатов проверки и снизить нагрузку на персонал.
2.6. Упаковка и паллетирование
В упаковочных процессах коллаборативные роботы могут использоваться для захвата продукции, укладки в коробки, маркировки, сортировки и паллетирования.
Компактная конструкция и гибкие варианты установки делают их удобным решением для предприятий с ограниченным производственным пространством.
3. Основные преимущества использования коллаборативных роботов
Почему всё больше производителей рассматривают возможность внедрения коллаборативной роботизации?
Основные причины — гибкость применения, повышение эффективности производства и доступность современных решений для автоматизации.
3.1. Сокращение объёма повторяющихся ручных операций
Многие производственные процессы включают повторяющиеся движения, которые операторы должны выполнять в течение всего рабочего дня.
Коллаборативные роботы могут выполнять подходящие для автоматизации повторяющиеся задачи, снижая физическую нагрузку на сотрудников и позволяя им сосредоточиться на более сложных операциях.
3.2. Повышение стабильности производства
Результаты ручного труда могут отличаться в зависимости от усталости сотрудников, условий работы и уровня их профессионального опыта.
После правильного программирования и настройки коллаборативный робот способен многократно повторять заданные движения и рабочие циклы с высокой стабильностью.
Это помогает предприятиям поддерживать более предсказуемое качество производственных процессов.
3.3. Повышение гибкости производства
Традиционные автоматизированные системы могут требовать значительных изменений при обновлении конструкции изделий или изменении производственных требований.
Коллаборативные роботы обеспечивают более гибкие возможности программирования и перенастройки. Предприятия могут адаптировать роботизированные рабочие станции к различным задачам в соответствии с текущими потребностями производства.
3.4. Снижение барьеров для внедрения автоматизации
Для малых и средних предприятий внедрение автоматизации может быть затруднено из-за стоимости оборудования, требований к монтажу и нехватки квалифицированных специалистов.
Коллаборативные роботы могут стать более доступным решением для постепенной автоматизации отдельных производственных операций.
3.5. Более эффективное распределение трудовых ресурсов
Коллаборативные роботы не предназначены для полной замены человека на производстве.
Их основная задача — выполнять повторяющиеся и физически трудоёмкие операции, позволяя опытным сотрудникам сосредоточиться на технических решениях, управлении процессами и контроле качества.
4. Коллаборативные роботы и традиционные промышленные роботы: сравнение
И коллаборативные, и традиционные промышленные роботы играют важную роль в современной автоматизации. Однако они предназначены для разных производственных задач.
| Критерий | Коллаборативный робот | Традиционный промышленный робот |
|---|---|---|
| Основное назначение | Совместная работа с человеком | Высокопроизводительная промышленная автоматизация |
| Установка | Часто компактная и гибкая | Может требовать специально оборудованной рабочей зоны |
| Программирование | Обычно более простое и удобное | Может требовать специальных навыков программирования |
| Внедрение | Подходит для гибкого производства | Часто используется для специализированных процессов |
| Рабочая зона | Как правило, компактная | Доступны модели с различными рабочими зонами |
| Рабочая скорость | Часто ограничена в совместном режиме | Поддерживает высокоскоростные операции |
| Применение | Сварка, сборка, перемещение, контроль | Сварка, окраска, тяжёлые грузовые операции, обработка |
Выбор подходящего оборудования зависит от грузоподъёмности, рабочего радиуса, времени рабочего цикла, объёма производства, требований безопасности и сложности технологического процесса.
Коллаборативный робот не всегда является оптимальным решением для каждой производственной линии. Для высокоскоростных или тяжёлых промышленных операций традиционный промышленный робот может оказаться более подходящим вариантом.
5. Как выбрать подходящий коллаборативный робот?
Выбор коллаборативного робота требует более тщательного анализа, чем простое сравнение цен и технических характеристик.
Перед покупкой производителям рекомендуется учитывать следующие факторы.
1. Грузоподъёмность
Необходимо учитывать общий вес конечного инструмента, сварочной горелки, захвата и обрабатываемой детали. Выбранная модель должна соответствовать реальным требованиям к нагрузке.
2. Рабочий радиус
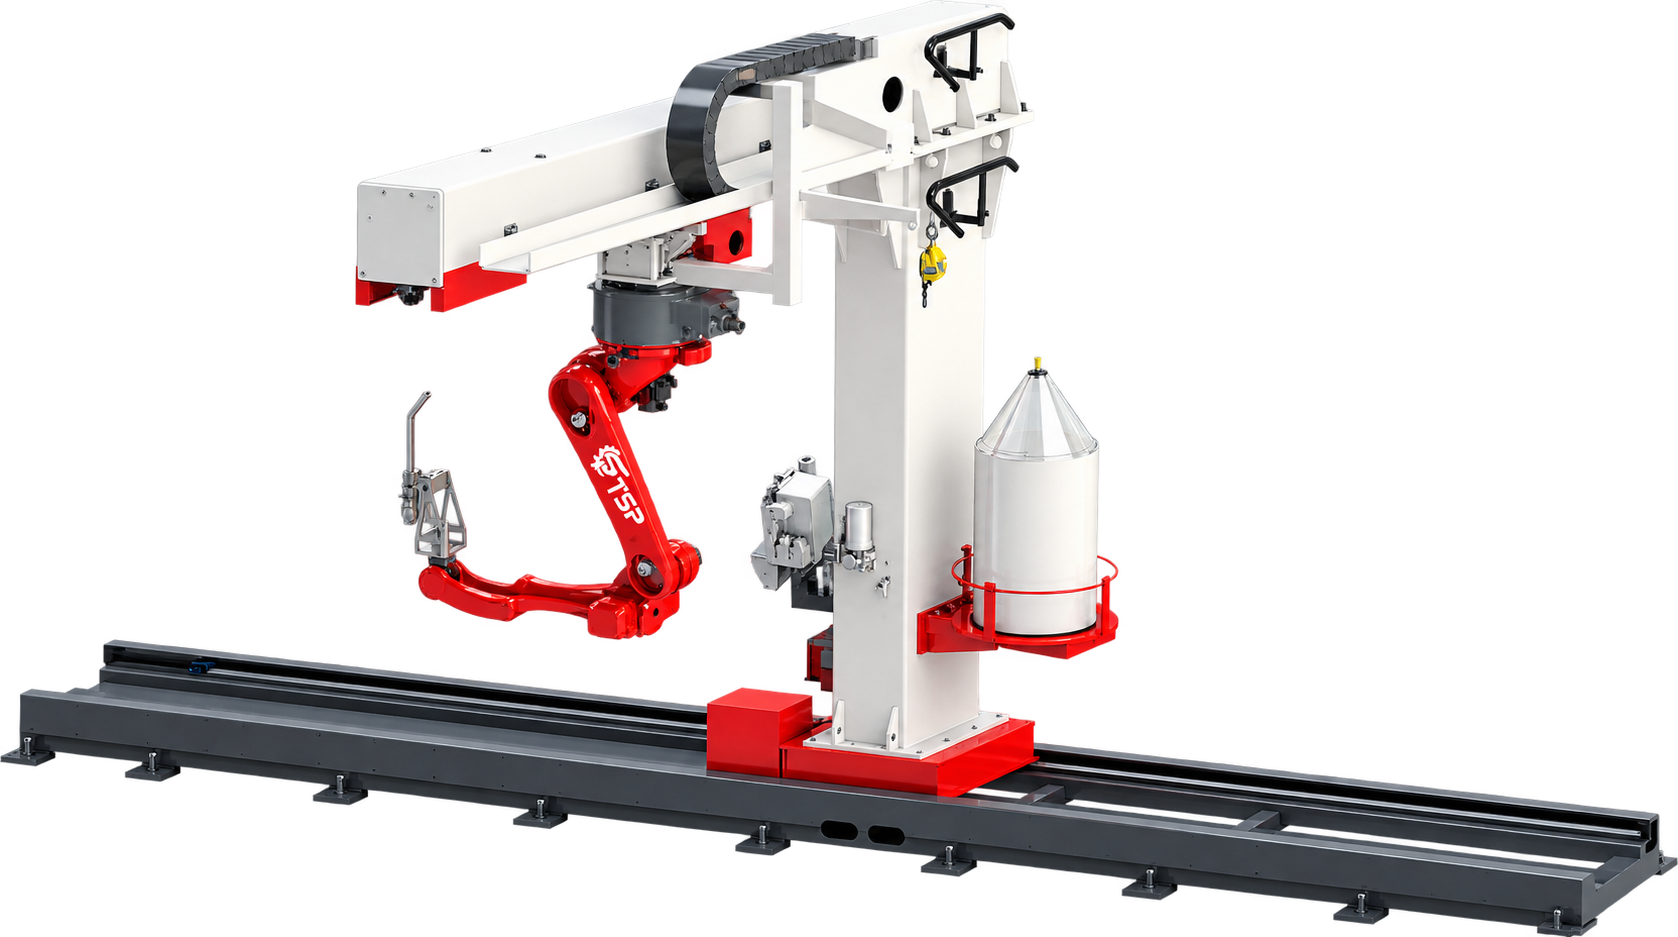
Рабочий радиус робота должен обеспечивать доступ ко всей необходимой рабочей зоне. Для обработки крупногабаритных деталей может потребоваться дополнительная линейная ось или позиционер.
3. Требования к применению
Для разных задач требуются различные конфигурации. Сварка, обслуживание станков, сборка и перемещение материалов могут предполагать использование разных инструментов и систем управления.
4. Программирование и управление
Выбирайте систему с учётом технической подготовки операторов. Простое программирование и понятный интерфейс облегчают повседневную эксплуатацию оборудования.
5. Безопасность и интеграция
Необходимо оценить всю роботизированную рабочую станцию, включая датчики, инструменты, оснастку, окружающее оборудование и доступ персонала к рабочей зоне. Перед эксплуатацией обязательна профессиональная оценка рисков.
6. Послепродажное обслуживание
При выборе производителя коллаборативных роботов важно учитывать наличие технической поддержки, рекомендаций по установке, обучения операторов и поставки запасных частей.
6. Будущее коллаборативных роботов в интеллектуальном производстве
Благодаря постоянному развитию машинного зрения, искусственного интеллекта, сенсорных технологий и интеллектуальных систем управления возможности коллаборативных роботов становятся всё шире.
Основные направления дальнейшего развития:
Программирование и управление с применением искусственного интеллекта
Более интеллектуальное распознавание объектов с помощью систем технического зрения
Совершенствование взаимодействия человека и робота
Гибкая интеграция в производственные линии
Автоматизация сварки и высокоточной обработки
Мониторинг производства на основе анализа данных
Эти технологии открывают новые возможности для внедрения гибкой автоматизации и совершенствования управления производством.
Для предприятий, сталкивающихся с нехваткой рабочей силы, ростом спроса на индивидуальную продукцию и увеличением производственных затрат, коллаборативная роботизация может стать важной частью долгосрочной стратегии развития.
7. Решения TSP на базе коллаборативных роботов для промышленной автоматизации
Компания TSP специализируется на разработке и поставке практических решений в области роботизированной автоматизации для современного производства.
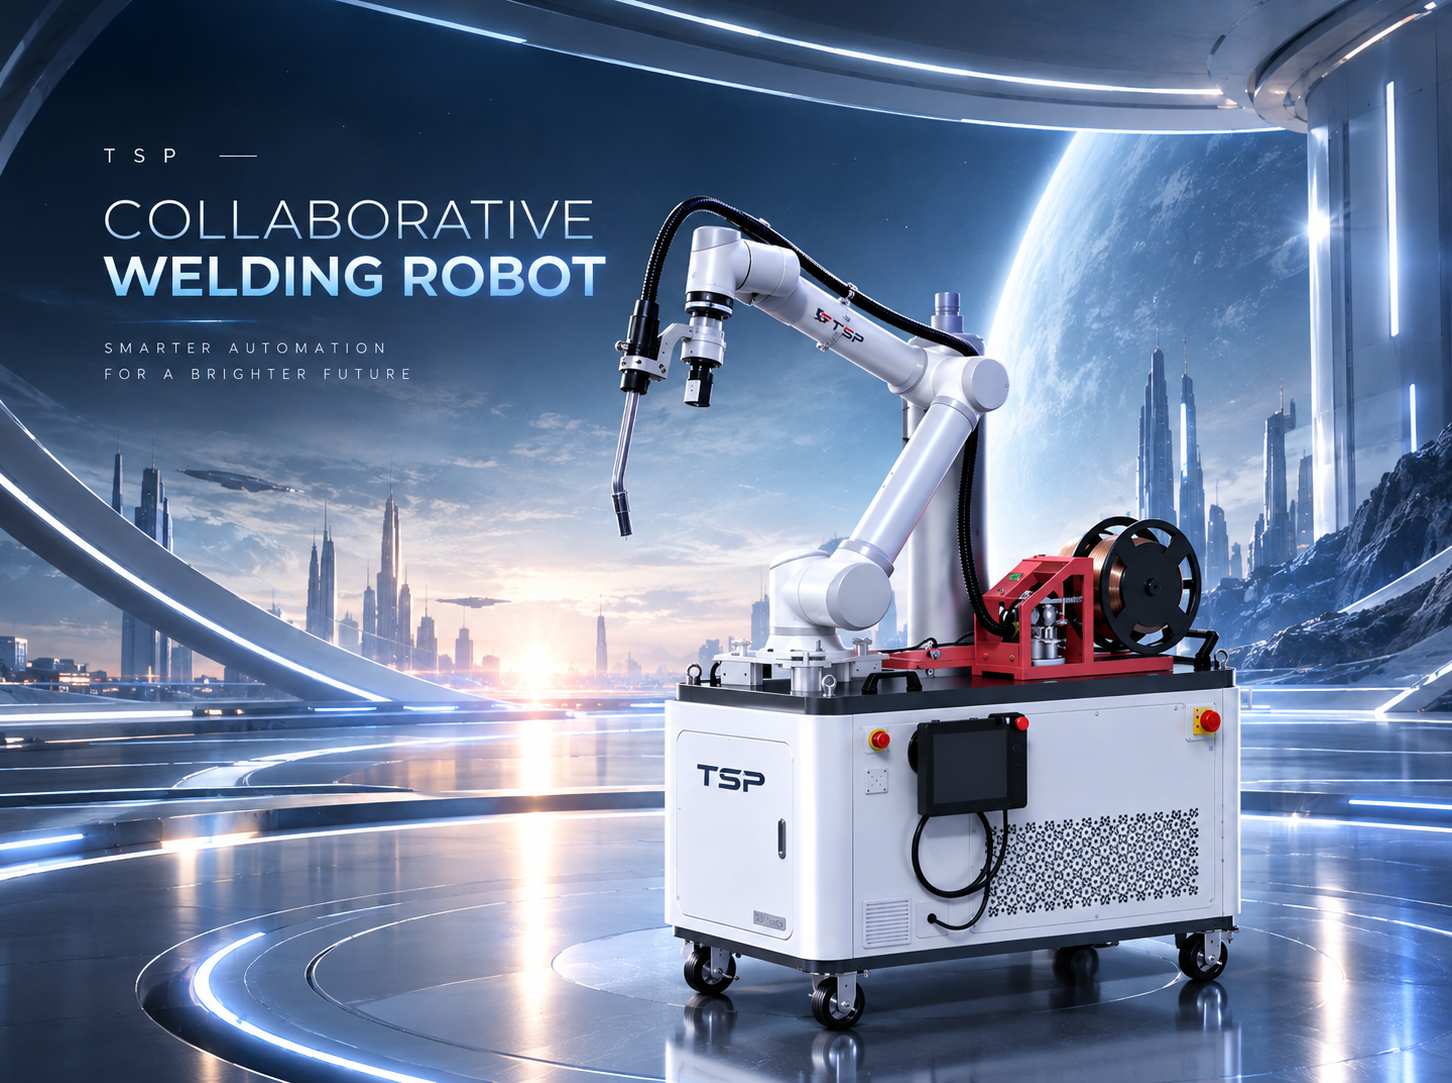
Наши решения на базе коллаборативных роботов предназначены для различных промышленных задач, включая сварку и перемещение материалов, помогая предприятиям повышать гибкость производства и эффективность рабочих процессов.
Независимо от того, планируете ли вы автоматизировать повторяющиеся сварочные операции, повысить стабильность производственного процесса или внедрить роботизированные решения на своём предприятии, выбор подходящей системы начинается с анализа реальных производственных задач и характеристик обрабатываемых деталей.
При подборе роботизированного решения необходимо учитывать:
Размеры и материалы обрабатываемых деталей
Требуемые методы сварки или обработки
Объём производства и продолжительность рабочих смен
Грузоподъёмность и рабочий радиус робота
Доступное пространство для установки
Требования к интеграции и безопасности
Ищете коллаборативного робота для своего производства?
Свяжитесь с TSP, чтобы обсудить ваши производственные задачи. Наша команда поможет подобрать подходящее решение для роботизированной автоматизации с учётом ваших потребностей.
Заключение
Коллаборативные роботы меняют подход производителей к промышленной автоматизации. От сварки и сборки до обслуживания станков и упаковки — коботы предоставляют гибкие решения для автоматизации повторяющихся производственных операций.
Сочетая точность роботизированных систем с опытом человека, предприятия могут создавать более гибкие производственные процессы, повышать стабильность качества и эффективнее использовать трудовые ресурсы.
По мере развития интеллектуального производства коллаборативные роботы будут играть всё более важную роль в будущем промышленной автоматизации.